|
VDL CropTeq Robotics
© VDL Groep 2026

Met onze kennis en technologie hebben we een autonome bladsnijrobot ontwikkeld voor komkommerplanten in de hogedraadteelt. Dankzij slimme gewasaanpassingen en een kleine optimalisatie van het AI-algoritme is de robot ook inzetbaar in de tomatenteelt. Autonoom oogsten en automatisering voor andere gewassen en bloemen maken onderdeel uit van onze roadmap.
De gepatenteerde end-effector voor bladknippen is robuust en tolerant voor positioneringsverschillen, waardoor autonoom werken betrouwbaar mogelijk is. Het CropTeq-platform biedt daarnaast ruimte voor andere toepassingen, zoals oogsten, precisiespuiten en insectdetectie. Het systeem ondersteunt standaard datacollectie, waarmee telers inzicht krijgen in groei, opbrengst en toekomstige oogstprognoses.

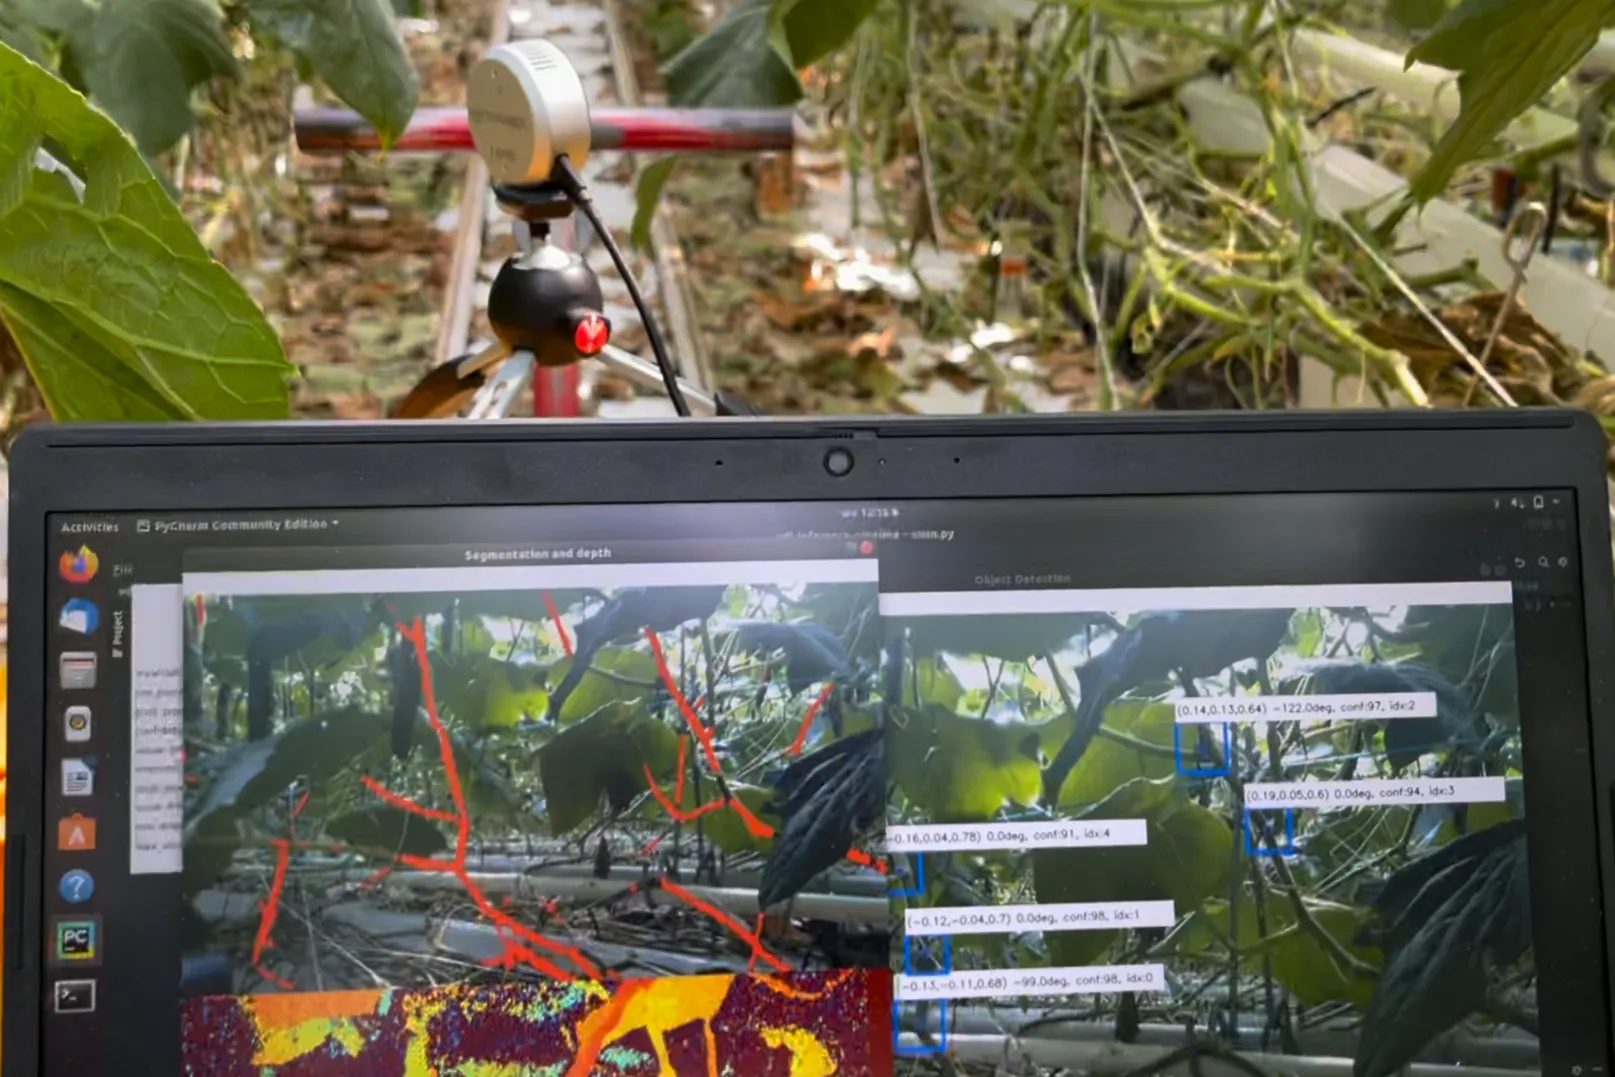
Een robot die autonoom moet bladknippen en zich dus continu moet aanpassen heeft AI nodig. Met een vision systeem, een slim neuraal netwerk en een juist gekozen camera is het herkennen van een object en zijn positie mogelijk. Met aanvullende technieken en een plantmodel hebben we een bewegings- en end-effectorstrategie ontwikkeld.
Met voldoende beelden kun je algoritme trainen zodat het systeem de juiste dingen herkent. Trainen is een nieuw woord voor programeren. Je hoeft daar echter geen software specialist voor te zijn. De algoritmes verfijnen, herkennen van de plant, vergt wel kennis en inzicht. Als je ze eenmaal hebt is het steeds verbeteren iets wat de teler ook zou kunnen.
Kunstmatige intelligentie maakt dus de herkenningssoftware zelf en niet een mens. AI software is daarmee nooit 100% betrouwbaar, dus je kunt er ook geen 100% van het blad mee knippen of vrucht mee oogsten. Wel bijvoorbeeld 95%, maar dat kan wegzakken door andere lichtinval, etc.
Ondanks die beperking is het de AI die de automatisering in de kas mogelijk maakt.
Een robot genereert veel data. Deze wordt via ons IoT-platform opgeslagen in een Data Lake, waar de data indien gewenst kan worden verrijkt en via een beveiligde verbinding gedeeld met derden. We onderscheiden drie soorten data: machinedata, applicatiedata en trainingdata.
Met machinedata monitoren en analyseren we het systeem om prestaties continu te verbeteren, bijvoorbeeld op het gebied van energiemanagement. Applicatiedata, zoals temperatuur, licht, vocht en CO₂, biedt telers waardevolle inzichten voor optimalisatie van het teeltproces. Deze data wordt niet standaard gemeten, maar kan eenvoudig worden toegevoegd. De ruwe data blijft eigendom van de teler.
Trainingdata bestaat uit beeldmateriaal dat door het visionsysteem nog niet met voldoende zekerheid wordt herkend. Dit wordt gebruikt voor reinforcement learning, waardoor alle robots van elkaars ervaringen leren en zich snel aanpassen aan veranderende omstandigheden.
Ook onze robotische padplanning onderscheidt zich. Het gaat niet alleen om bewegen van A naar B, maar om het realtime aanpassen van bewegingen en het voorkomen van botsingen op hoge snelheid. Dat is waar de intelligentie van ons systeem zit.

Een robot arm die van A naar B beweegt is niets nieuws. Een arm die continu zijn beweging aan moet passen en botsingen moet voorkomen is de innovatie. En dat ook nog reel time op maximale snelheden. Daar zit de intelligentie van ons systeem.
Uiteindelijk wil niemand dat een robot continu de plant raakt, dus ga je er omheen.

Nauwkeurigheid is voor een robot in het algemeen geen probleem. In de kas is de camera en visionsysteem echter bepalend voor de onnauwkeurigheid. De robustheid van het snijsysteem is dus bepalend. Wij hebben gekozen voor een gepatendeerde grijper die ook de plant zo min mogelijk stressed.
Een robot kan heel snel zijn. De veiligheidseisen beperken enerzijds de bewegingssnelheid van de cobotarmen, anderzijds beperkt het voorzichtig omgaan met de plant ook de snelheid. Onder aan de streep is voornamelijk de beweging van blad naar blad bepalend en de EOAT cyclustijd. Het visionsysteem, de beeldbewerking zitten niet in het kritische pad van de bewegingsplanning. We garanderen 1000 blad per uur gemiddeld over 100m.
Economisch haalbaar, omdat de variabele kosten van het systeem erg laag zijn. De variable kosten en de afschrijving van de investering geeft een robot uurtarief die substantieel lager is dan de loonkosten. De snelheid van het systeem is daarin essentieel en die gaat alleen maar toenemen. De software domineert wat betekent dat een belangrijk deel van de variabele kosten zit in de onderhouds en licentiekosten van de software.